Creating Autonomous Robots at York's Hackathon
Creating Autonomous Robots at York's Hackathon
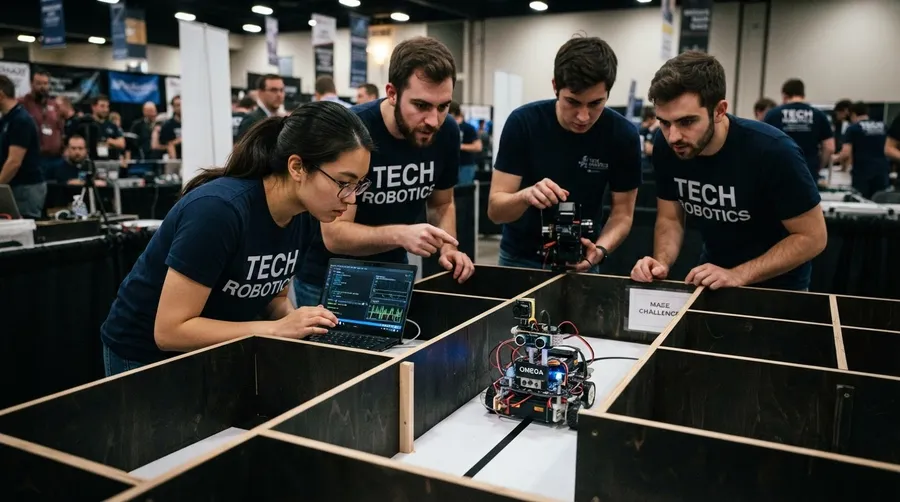
Participants focus on their robot navigating a complex maze.
🇺🇸 York’s Micromaze Robot Hackathon Adventure
At the University of York's Institute for Safe Autonomy, a truly fascinating event unfolded from 25 to 27 August. Teams gathered for the UK's RAS STEPS Micromaze Robot Hackathon. The goal? To create autonomous robots that could navigate complex mazes. Each team had just three days to design, build, and program their robots. The excitement was palpable as participants tested their creations against the clock. Some robots zipped through the mazes, while others struggled or crashed. People were on edge as they watched. This wasn't just about technology; it was a human drama too. Energy filled the room as teams tweaked and adjusted their robots, aiming for perfection.
Como Afiliado de Amazon, obtengo ingresos por las compras adscritas que cumplen los requisitos aplicables.

🇪🇸 La Aventura del Hackathon Micromaze en York
Desde el 25 hasta el 27 de agosto, en el Instituto para la Autonomía Segura de la Universidad de York, se llevó a cabo un evento muy interesante. Los equipos del RAS STEPS del Reino Unido participaron en el Hackathon de Robots Micromaze. El objetivo era claro: crear robots autónomos capaces de navegar laberintos complejos. Solo tenían tres días para construir y programar sus robots. La emoción era evidente mientras los participantes probaban sus creaciones contra el reloj. Algunos robots lograron superar los laberintos rápidamente, mientras que otros se encontraron con dificultades. La sala estaba llena de energía mientras los equipos ajustaban sus robots para alcanzar la perfección.
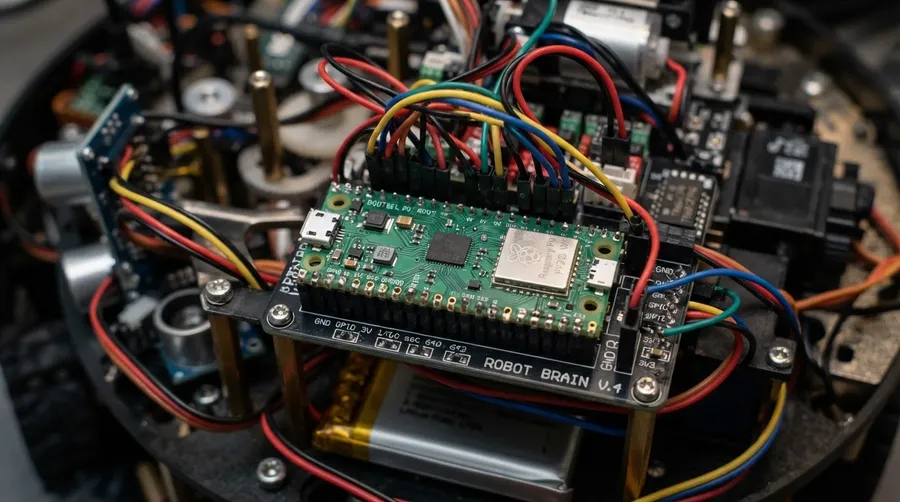
Raspberry Pi Pico W chip used in an autonomous robot.
🇺🇸 The Background Behind Autonomous Robotics
Before this hackathon, autonomous robotics have been advancing for years, but mainly in controlled environments. Labs, warehouses, even some factories have seen these machines at work. Yet navigating an unpredictable maze is a different beast. Researchers knew that programming these robots required an understanding of sensors and algorithms that mimic human perception and decision-making. The Raspberry Pi Pico W was selected for its balance of power and simplicity. It's a small board but packs enough punch to handle the tasks at hand. Teams were not starting entirely from scratch, but they had to adapt well-known techniques to an unknown challenge. Stepping out of the comfort zone here was key.

🇪🇸 El Contexto de la Robótica Autónoma
Antes de este hackathon, la robótica autónoma ha ido avanzando pero principalmente en entornos controlados como laboratorios y fábricas. Sin embargo, navegar por un laberinto impredecible es un desafío diferente. Ya se sabía que programar estos robots requería comprender sensores y algoritmos capaces de imitar la percepción y toma de decisiones humanas. Se eligió el Raspberry Pi Pico W por su equilibrio entre potencia y simplicidad. No es una placa grande pero tiene suficiente capacidad para las tareas requeridas. Los equipos no partían completamente desde cero pero tuvieron que adaptar técnicas conocidas para enfrentar el desafío desconocido del laberinto.
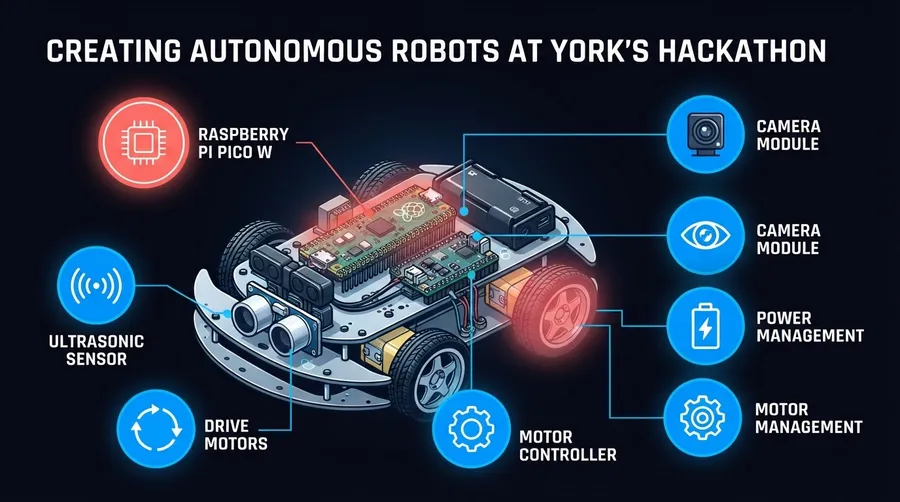
Diagram of the robot components used in the hackathon.
🇺🇸 Mechanics of Maze Navigation
So how did participants approach this challenge? Each robot was equipped with sensors that detect walls and obstacles within the maze. These sensors worked in tandem with algorithms programmed into the Raspberry Pi Pico W to make real-time navigation decisions. It’s like giving the robot a sense of touch without actually touching anything. Some used infrared sensors while others opted for ultrasonic waves to gauge distances to walls or corners accurately. Algorithms like A-star or Dijkstra’s were popular choices among teams for pathfinding within the maze's intricate layout. But sometimes things didn’t go as planned when faced with unexpected turns or dead ends.

🇪🇸 Mecánica de la Navegación en Laberintos
¿Cómo enfrentaron los participantes este reto? Cada robot estaba equipado con sensores que detectaban paredes y obstáculos dentro del laberinto. Estos sensores trabajaban junto con algoritmos programados en el Raspberry Pi Pico W para tomar decisiones de navegación en tiempo real. Era como darle al robot un sentido del tacto sin tocar nada realmente. Algunos usaron sensores infrarrojos mientras que otros optaron por ondas ultrasónicas para medir con precisión las distancias a las paredes o esquinas. Algoritmos como A-star o Dijkstra fueron elecciones comunes para encontrar caminos en el complejo diseño del laberinto. Pero a veces las cosas no salieron como se esperaba al enfrentar giros inesperados o callejones sin salida.
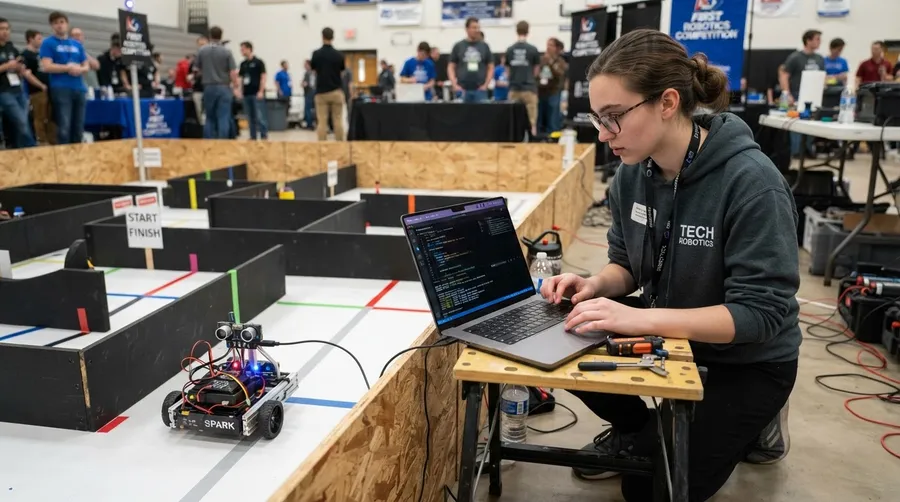
Programming the robot while it navigates the maze.
🇺🇸 Impact on Everyday Life
What does this mean for us in real-world terms? Autonomous systems like these could redefine how we think about navigation in everyday settings, not just in spaces like warehouses or factories anymore. Imagine delivery robots proficiently weaving through crowded streets or malls without bumping into pedestrians or other obstacles. Or rescue bots capable of navigating debris-strewn disaster sites without human intervention to locate survivors quickly and efficiently. These technologies are inching closer to mainstream applications that could change how we interact with automated systems in our daily lives, making them more integrated and less intrusive than ever before.

🇪🇸 Impacto en la Vida Cotidiana
Entonces, ¿qué significa esto para nosotros en términos reales? Sistemas autónomos como estos podrían redefinir nuestra percepción de la navegación en entornos cotidianos más allá de almacenes o fábricas. Imagina robots de entrega moviéndose hábilmente por calles concurridas o centros comerciales sin chocar con peatones u otros obstáculos. O bots de rescate capaces de navegar por sitios con escombros sin intervención humana para localizar sobrevivientes rápida y eficientemente. Estas tecnologías se están acercando cada vez más a aplicaciones comunes que podrían cambiar nuestra interacción con sistemas automatizados en nuestra vida diaria, haciéndolos más integrados y menos intrusivos que nunca.
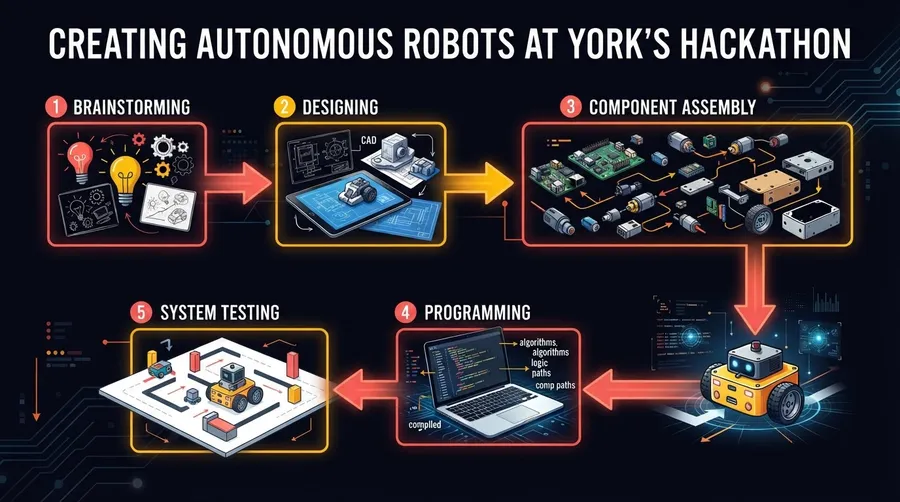
Steps to design and build robots at the hackathon.
🇺🇸 Questions Still Unanswered
Can these robots operate effectively in extreme weather conditions? Nobody knows what happens when these sensors face thick fog or pouring rain yet; it's still untested territory here and can they scale in size to handle larger payloads? Finally, how do energy constraints impact their functionality over extended periods? These are questions researchers at York are eager to explore next.
🇪🇸 Preguntas Aún Sin Respuesta
¿Pueden estos robots operar eficazmente bajo condiciones climáticas extremas? Aún no se sabe qué pasa cuando estos sensores enfrentan neblina espesa o lluvia intensa porque es un terreno no probado todavía pueden escalar en tamaño para manejar cargas más grandes? Y cómo afectan las restricciones energéticas su funcionalidad durante períodos prolongados? Estas son preguntas que los investigadores en York están ansiosos por explorar próximamente.
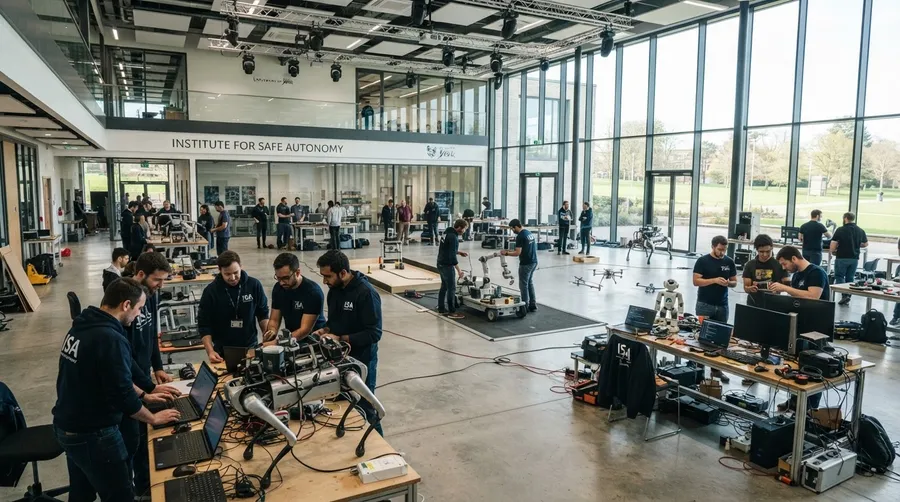
Teams work on robots at York's Institute for Safe Autonomy.
🔗 Related Articles | Artículos Relacionados
Nuestro canal transmite datos curiosos de ciencia, IA, espacio y tecnología las 24 horas. | Our channel streams science facts, AI, space and technology around the clock.
▶ Ver transmisión | Watch liveOPEN YOUR MIND
Source: Source
Join the conversation