MIT's Virtual Playgrounds Enhance Robot Training
MIT's Virtual Playgrounds Enhance Robot Training
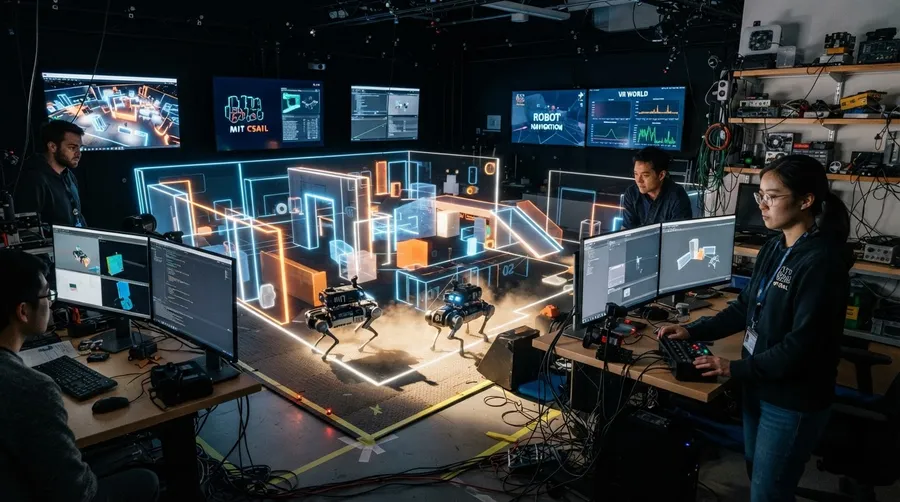
MIT's virtual playground setup with robots in action.
🇺🇸 MIT's Virtual Playgrounds for Robots
MIT has developed a new system that creates realistic 3D scenes for robot training. It uses three agents to construct the objects, walls, and layout of a space. These virtual environments allow robots to practice tasks without being physically powered on. Such a setup helps in exploring different approaches and refining skills before real-world deployment. This method could lead to more efficient training and better-prepared robots. They can simulate complex scenarios, giving robots the ability to learn from mistakes in a risk-free environment. This approach is quite intriguing as it blends technology with creativity. How does it all come together?
🇪🇸 Playgrounds Virtuales de MIT para Robots
MIT ha creado un sistema que genera escenas tridimensionales realistas para entrenar robots. Usa tres agentes para armar los objetos, paredes y la disposición de un espacio. Estos entornos virtuales permiten a los robots practicar tareas sin estar encendidos físicamente. Es una forma de explorar diferentes métodos y mejorar habilidades antes de entrar al mundo real. Tal método puede resultar en un entrenamiento más eficiente y robots mejor preparados. Pueden simular escenarios complejos, permitiendo a los robots aprender de errores sin riesgo alguno. Esto es fascinante porque combina tecnología y creatividad. ¿Cómo se logra todo esto?
Como Afiliado de Amazon, obtengo ingresos por las compras adscritas que cumplen los requisitos aplicables.
Close-up of a robot's sensor used in virtual training.
🇺🇸 The Tech Behind the Scenes
Before this system at MIT, most robot training happened in simplified environments or required physical setups. Training manually takes time and resources and often lacks flexibility for adjustments mid-training. Developers often had to rely on limited scenarios or spend countless hours tweaking physical models. With computers becoming more powerful, the possibility of creating detailed simulations emerged as an alternative. People already knew that computational environments could simulate physics and movements with good accuracy but lacked the sophistication needed for truly lifelike scenarios until now. Now, MIT's innovation makes full use of these computational advances in a practical way.
🇪🇸 La Tecnología Detrás del Escenario
Antes de este sistema en MIT, la mayoría del entrenamiento de robots ocurría en entornos simplificados o necesitaba configuraciones físicas. Capacitar manualmente consume tiempo y recursos y suele carecer de flexibilidad para ajustes durante el proceso. Los desarrolladores dependían de escenarios limitados o dedicaban horas ajustando modelos físicos. Con el aumento del poder computacional, surgió la posibilidad de crear simulaciones detalladas como una opción alternativa. Ya se sabía que los entornos computacionales podían simular física y movimientos con cierta precisión pero les faltaba sofisticación para escenarios realmente realistas hasta ahora. Ahora, la innovación del MIT aprovecha estos avances computacionales de manera práctica.
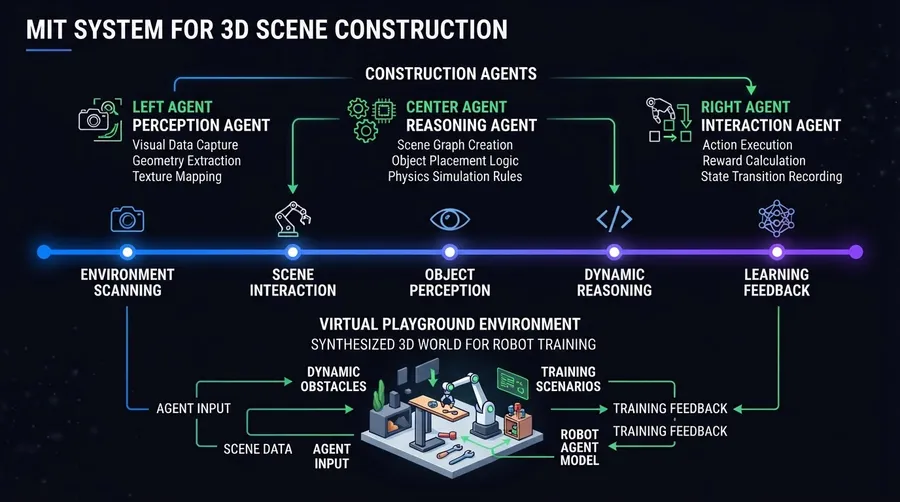

Diagram of agents constructing 3D scenes at MIT.
🇺🇸 Piecing Together Virtual Worlds
The mechanism involves three agents working collaboratively to build a scene. Each agent specializes in different elements of the 3D environment. One focuses on generating objects like furniture or tools, another on constructing walls and barriers, while the third deals with the overall aesthetic and realism of the scene. By coordinating these aspects, the system creates an intricate virtual playground for robots to explore and learn from. It operates using sophisticated algorithms that need constant refinement but show promise in their current form. I still wonder how they balance processing power with scene complexity. Sometimes technology surprises us with its intricacies.
🇺🇸 Construyendo Mundos Virtuales
El mecanismo involucra tres agentes trabajando en colaboración para crear una escena. Cada agente se especializa en diferentes elementos del entorno tridimensional. Uno se enfoca en generar objetos como muebles o herramientas, otro en construir muros y barreras, mientras el tercero maneja la estética general y el realismo de la escena. Al coordinar estos aspectos, el sistema crea un complejo parque virtual para que los robots exploren y aprendan. Opera mediante algoritmos sofisticados que necesitan refinamiento constante pero muestran potencial en su forma actual. Me pregunto cómo equilibran poder de procesamiento con la complejidad del escenario.

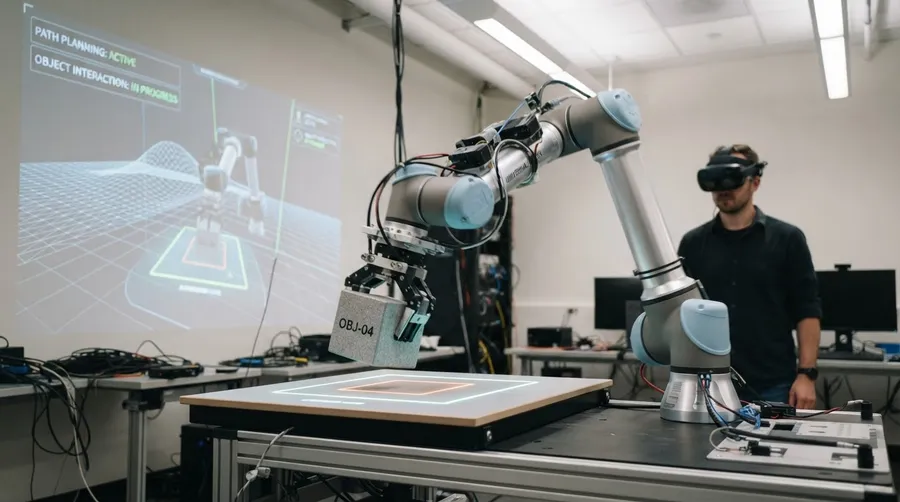
A robot interacts dynamically with the virtual setup.
🔗 Related Articles | Artículos Relacionados
Nuestro canal transmite datos curiosos de ciencia, IA, espacio y tecnología las 24 horas. | Our channel streams science facts, AI, space and technology around the clock.
▶ Ver transmisión | Watch liveOPEN YOUR MIND
Source: Source
Join the conversation